
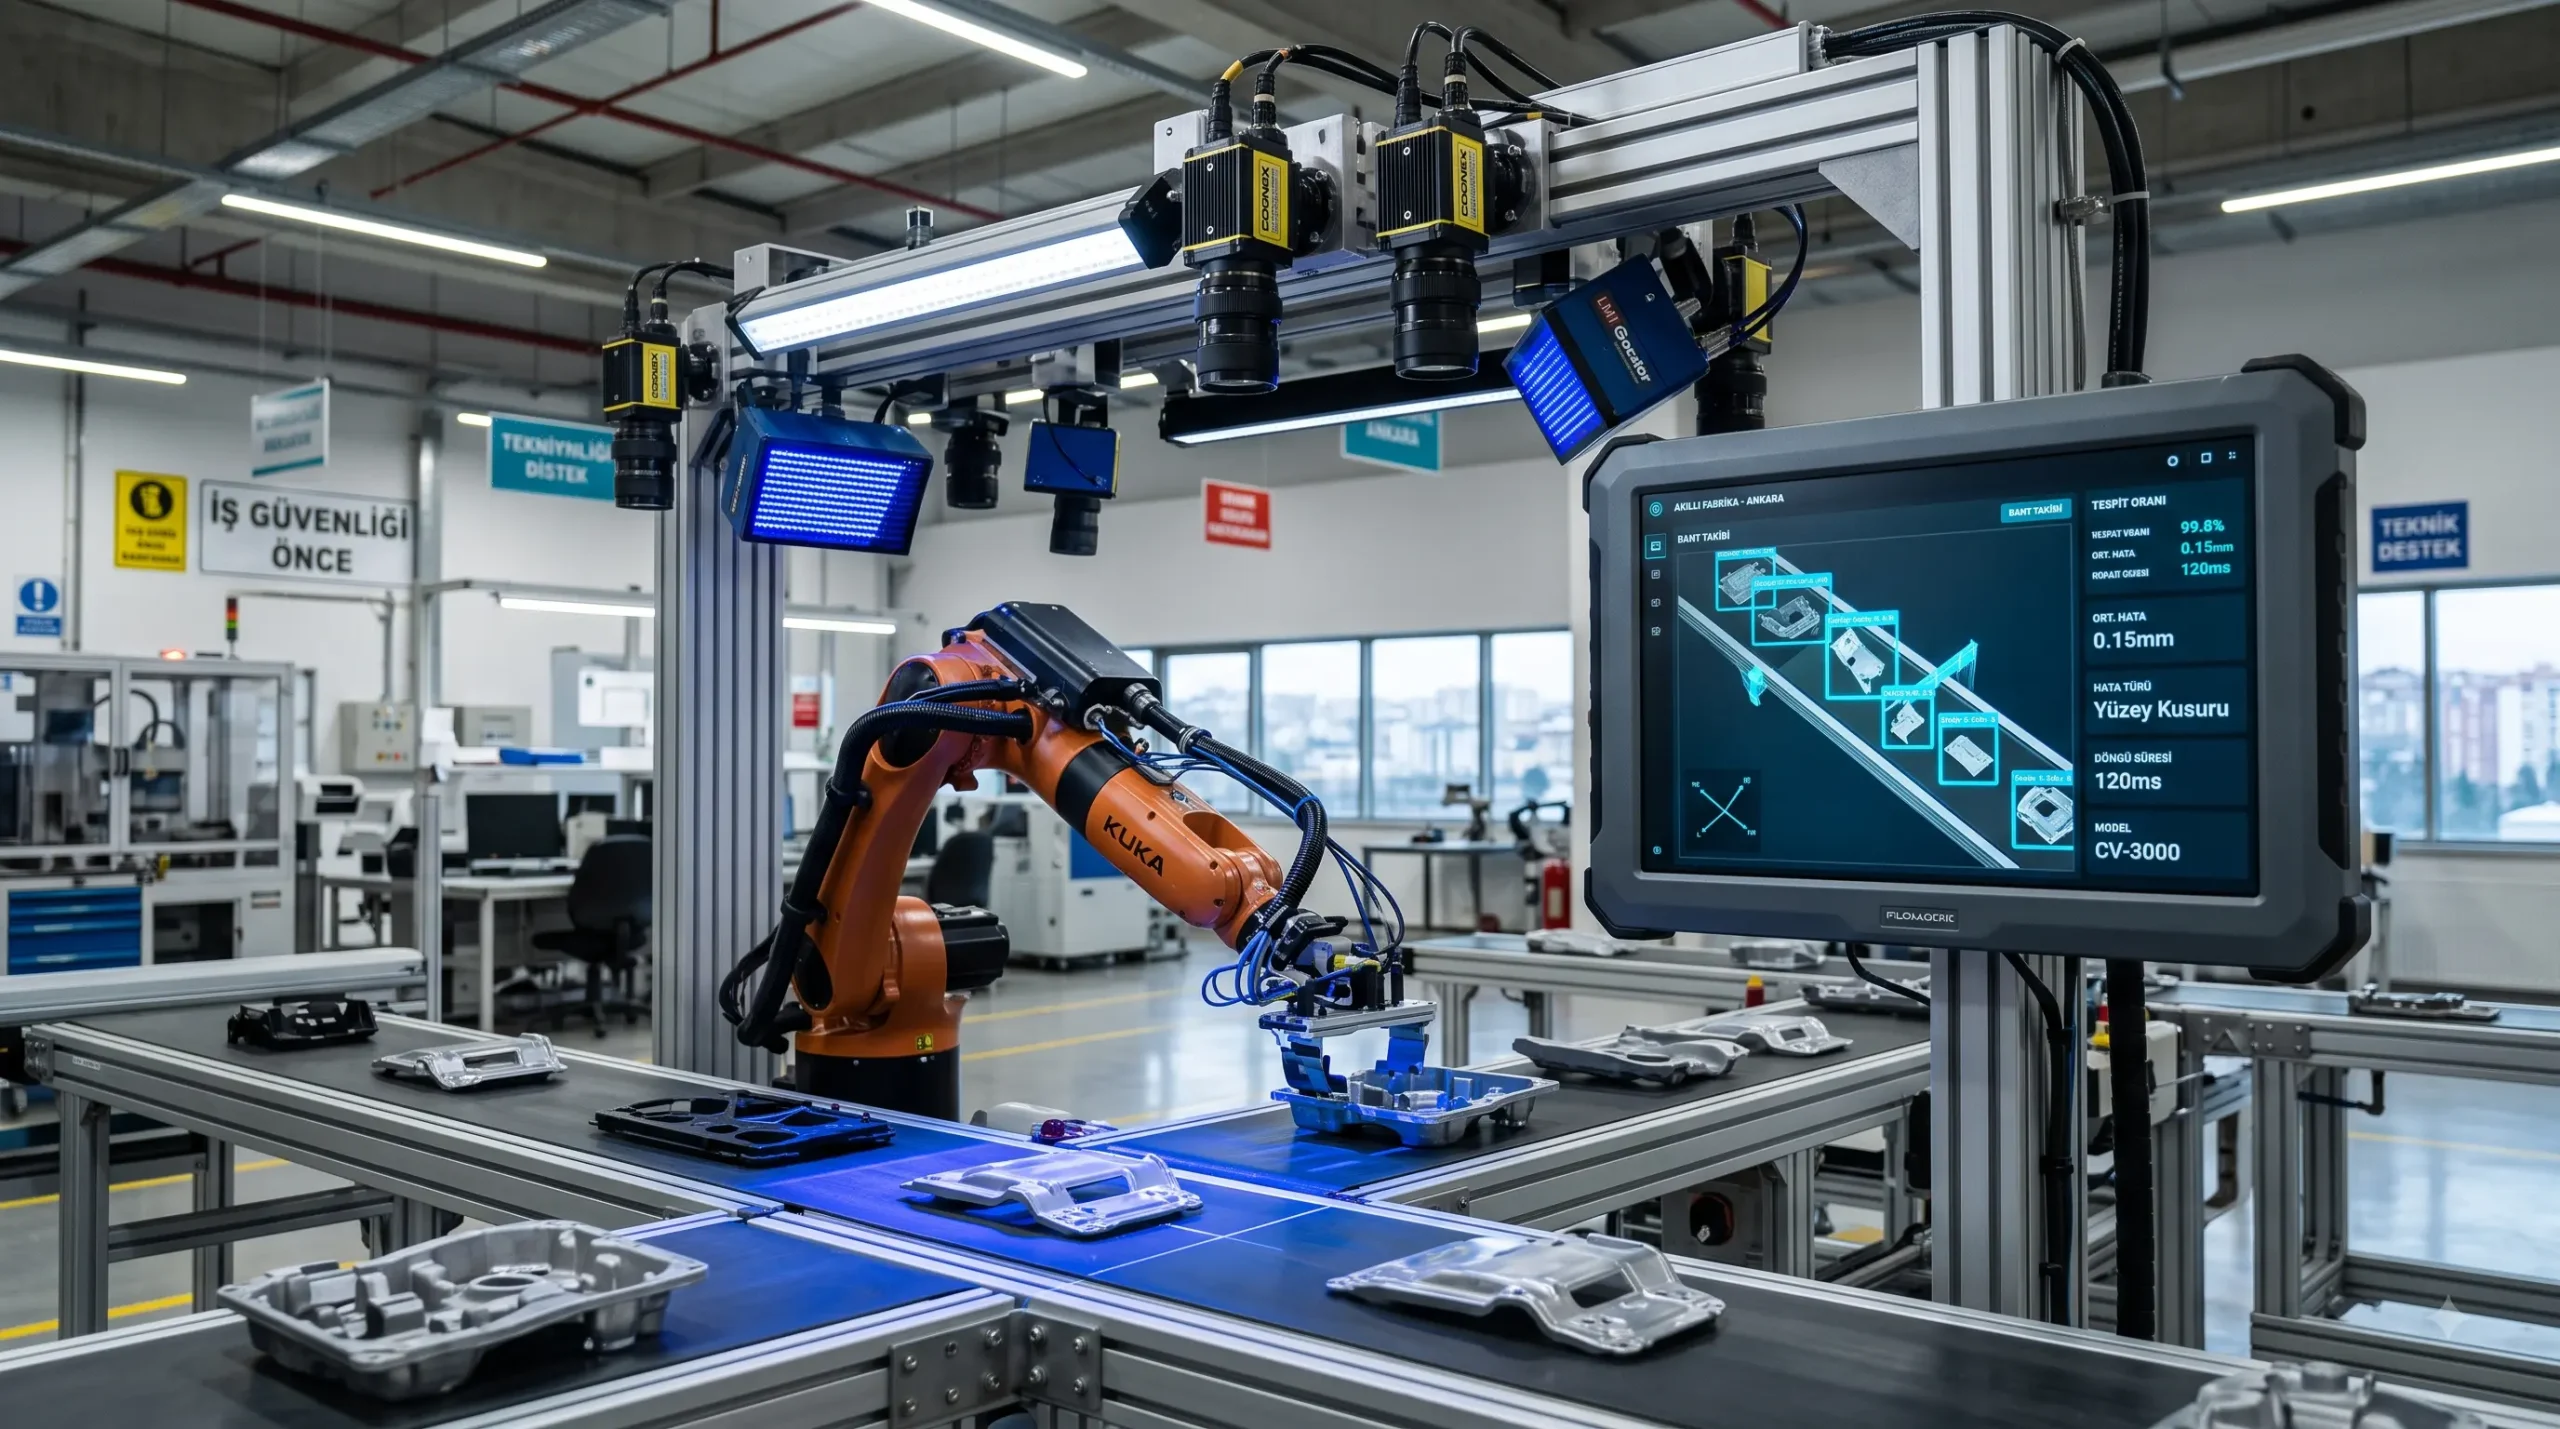
 Görüntü İşleme ve Yapay Görme (Computer Vision) Robotik Kontrol Sistemleri
Yapay Görme Destekli Robotik Kontrolün 3 Temel Mühendislik Katmanı
Görüntü işleme projesi sadece bir kamera alıp robota bağlamaktan ibaret değildir. Endüstriyel ortamın değişken ışık, toz ve titreşim koşullarında kusursuz çalışan bir robot otomasyon firması, şu 3 teknik katmanı entegre etmelidir:
1. Endüstriyel Optik, Aydınlatma ve Kamera Geometrisi Mimarisi
Görüntü işlemede başarının %70’i doğru optik yapıdan geçer. Parça yüzeyindeki yansımaları, gölgeleri ve kontrast kayıplarını elemek için süreç odaklı aydınlatma (dark-field, bright-field, back-lighting, kavisli kubbe aydınlatma) ve doğru lens odak uzaklıkları seçilmelidir. 2D matris kameralar ile hızlı boyut/yön tespiti yapılırken; derinlik gerektiren kutu boşaltma (Random Bin Picking) projelerinde 3D Lidar ve yapılandırılmış lazer (Structured Light) tarayıcıları kullanılır.
2. Koordinat Kalibrasyonu ve Robot İle Gerçek Zamanlı Sinyal El Sıkışması (Handshake)
Kamera piksel koordinatları ($X_{pixel}, Y_{pixel}$), matris dönüşüm algoritmaları ve kalibrasyon plakaları (checkerboard) vasıtasıyla robotun temel koordinat sistemine ($X_{mm}, Y_{mm}, Z_{mm}, R_z$) dönüştürülmelidir. Geliştirilen görüntü işleme yazılımı, tespit edilen parçanın merkez koordinatlarını ve açısal sapmasını Profinet, EtherCAT veya TCP/IP soket haberleşmesi üzerinden milisaniyelik gecikmeyle (<15µs) robot kontrol ünitesine iletir. Robot bu koordinata “Conveyor Tracking” teknolojisiyle hareket halindeyken kilitlenir.
3. Donanımdan Bağımsız Robot ve Derin Öğrenme (Deep Learning) Yazılımı
Görüntü işleme sistemleri; kural tabanlı (OCR, desen eşleme, boyut ölçümü) algoritmaları derin öğrenme (CNN – Evrişimli Sinir Ağları) modelleriyle birleştirir. Yapay zeka, karmaşık yüzey çiziklerini ve çapak kusurlarını sıfır hatalı pozitif (zero false-positive) oranıyla tespit eder. Yapay görme yazılımımız; hassas montaj ve parça yönlendirmede Fanuc robot altyapısı, ağır tork ve döküm kontrolünde Kuka robot sistemleri, milimetrik yörünge takibinde ABB robot algoritmaları veya F/P odaklı KOBİ projelerinde Estun donanımları ile donanımdan bağımsız olarak entegre edilebilmektedir.
+-------------------------------------------------------------------+
|       BİTUS ROBOTICS GÖRÜNTÜ İŞLEME STANDARTLARI MATRİSİ          |
+----------------------+--------------------------------------------+
| Algılama Hassasiyeti | ±0.01 mm Piksel Düzeyi Ölçüm Toleransı     |
+----------------------+--------------------------------------------+
| İşleme Süresi        | < 20 ms Anlık Nesne Tespiti ve Yön Bulma   |
+----------------------+--------------------------------------------+
| Derin Öğrenme Modeli | CNN Tabanlı Yüzey Hata ve LeStatements     |
+----------------------+--------------------------------------------+
| Haberleşme Ağ Geçidi | Real-Time Profinet IRT, EtherCAT, TCP/IP   |
+----------------------+--------------------------------------------+
Türkiye Sanayi Havzalarında Anahtar Teslim Yapay Görme Çözümleri
Bitus Robotics, ulusal bir vizyonla Türkiye’nin neresinde olursa olsun tüm organize sanayi bölgelerine (OSB) yüksek hızlı mühendislik, görüntü işleme entegrasyonu ve kamera/pano entegrasyon desteği ulaştırmaktadır. Marmara’nın kalbi Kocaeli, Bursa, İstanbul sanayi şeritlerinden; Ege’nin üretim üssü İzmir ve Manisa’ya; İç Anadolu’nun lokomotifleri Ankara, Konya ve Kayseri havzalarından, Akdeniz ve Güneydoğu’nun sanayi merkezleri Adana ve Gaziantep’e kadar uzanan geniş bir coğrafyada 24 saat içinde yerinde teknik müdahale garantisiyle çalışıyoruz.
Sistem entegratörü olarak endüstriyel tesisler için devreye aldığımız anahtar teslim otomasyon konfigürasyonlarından bazıları şunlardır:
-
3D Kameralı Rastgele Kutu Boşaltma (Random Bin Picking): Karmaşık döküm veya işlenmiş parçaları sepete bakarak derinlik haritasıyla algılayan, tutucu çarpışmasını önleyen otonom yükleme hücreleri.
-
Akıllı Kalite Kontrol ve Tasnif Hatları: Konveyörden geçen ürünleri görsel kusurlarına göre sınıflandırıp hat sonundaki paletleme robotu sistemlerimize hatasız aktaran entegre hatlar.
-
Lazer Dikiş Takipli İmalat Hücreleri: Kaynak öncesi parça ağzını kamerayla tarayıp yörüngeyi anlık düzelten otonom kaynak robotu uygulamaları.
-
CNC Otonom Besleme: İşlenecek parçanın oryantasyonunu kameralarla belirleyip makine besleme robotu hücrelerine aktaran yapılar.
MES/ERP Veri Takibi ve Devlet Teşvikleri Mevzuatı
Görüntü işleme hücrelerinde kontrol edilen her parçanın yüksek çözünürlüklü fotoğrafı, boyut analiz verileri, hata türleri ve lot numaraları sunucu seviyesinde saklanır. Bir otomasyon firması olarak geliştirdiğimiz tescilli yazılım köprüleri sayesinde sahadan toplanan kalite ve OEE verileri fabrikanızın MES/ERP sistemlerine çift yönlü aktarılır.
Bitus Robotics bünyesinde tasarlanan tüm yapay görme kontrollü robot hücreleri; EN ISO 10218-1/2 makine emniyet standartlarına, PROFIsafe altyapısına ve PLe koruma seviyesine %100 tam uyumludur. Ayrıca projelerimiz; Ticaret Bakanlığı Küresel Tedarik Zinciri (KTZ) hibe programları, KOSGEB KOBİGEL ve TÜBİTAK Ar-Ge/Ür-Ge sanayi finansman kriterlerine tam uyumluluk göstermektedir. Şirketinizin imalat hatlarına entegre edeceğimiz bu robotik çözümler yatırımlarında, %70’e varan devlet finansman desteklerinden ve hibe hakedişlerinden sorunsuz şekilde yararlanmanızı sağlıyoruz.
📋 ÜCRETSİZ HAT KEŞFİ VE GÖRÜNTÜ İŞLEME FİZİBİLİTE TALEBİ
Mevcut üretim hattınızdaki manuel kalite kontrol risklerini elemek, ürün yön bulma ve tasnif süreçlerinizi otomatikleştirmek ve fabrikanıza özel yapay görme çözümünü keşfetmek için mühendislik ekibimizle iletişime geçin. Türkiye’nin neresinde olursanız olun, uzman kadromuz tesisinizi ziyaret ederek test numuneleriniz üzerinde laboratuvar analizleri gerçekleştirecek ve ön fizibilite dökümanını işletmenize ücretsiz olarak sunacaktır.
Sıkça Sorulan Sorular (Yoast FAQ)
Görüntü işleme ve yapay görme robotik kontrol sistemlerinde 2D ve 3D kamera arasındaki temel fark nedir?
2D kameralar parçanın $X, Y$ konumunu, dönü açısını ($R_z$), boyutlarını ve yüzey kusurlarını düz bir düzlemde tespit eder. 3D kameralar ise ortama derinlik ($Z$) verisini ekleyerek parçaların üst üste yığıldığı karmaşık ortamlarda (Bin Picking) 3 boyutlu hacimsel pozisyonlama sağlar.
Ortam ışığındaki değişimler görüntü işleme sisteminin çalışmasını etkiler mi?
Gelişmiş endüstriyel görüntü işleme sistemlerinde ortam ışığından etkilenmemek için harici bant geçiren (bandpass) optik filtreler, yüksek frekanslı LED aydınlatmalar ve kapalı optik tüneller kullanılır. Bu mühendislik önlemleri sayesinde ortam ışığı değişse dahi algılama kararlılığı bozulmaz.
Görüntü işleme sistemiyle dakikada kaç parça kontrol edilebilir ve robota aktarılabilir?
Endüstriyel kameralar ve yüksek hızlı GPU işlemciler sayesinde bir parçanın görüntülenmesi, analiz edilmesi ve koordinatlarının robota aktarılması saniyenin altında (10-50 ms) tamamlanır. Sistem konveyör hızına bağlı olarak dakikada yüzlerce parçayı otonom denetleyebilir.
Yapay görme projeleri Türkiye şartlarında ne kadar sürede amorti eder (ROI)?
Hatalı ürünlerin müşteriye gitmesinin engellenmesi (garanti/iade maliyetlerinin sıfırlanması), %100 otomatik kalite denetimi ve üretim hızındaki artış sayesinde görüntü işleme destekli robotik sistemler ortalama 8 ila 14 ay arasında kendi yatırım maliyetini amorti etmektedir.
